to DMG-Lib main page
Home  · Site map  · Contact  ·

Advanced Search   Mechanism Search

Valutazione della rigidezza di sistemi robotici multicorpo

thumbnail
Dokument öffnen (benötigt JavaScript)   Open document

General information

Author Carbone, Giuseppe
Published  2003
Edition  
Extend  
ISBN
Collections
Scientific publications
2000 and later
Imagini
 
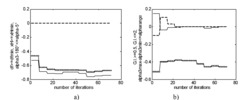
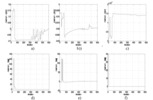
Fig. 4.32 taken from the thesis
Click pentru a mări
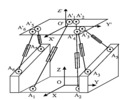
A kinematic scheme
Click pentru a mări
§119_55516_cut.png
Click pentru a mări
§118_55514_cut.png
Click pentru a mări
§120_55517_cut.png
Click pentru a mări
§120_55518_cut.png
Click pentru a mări
§123_55519_cut.png
Click pentru a mări
§127_55520_cut.png
Click pentru a mări
§127_55521_cut.png
Click pentru a mări
§127_55522_cut.png
Click pentru a mări
§128_55523_cut.png
Click pentru a mări
Image from thesis Stiffness analysis of multibody robotic sytems.
Click pentru a mări
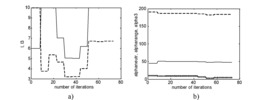
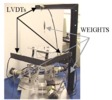
Fig.4.31 taken from the thesis
Click pentru a mări
§146_55533_cut.png
Click pentru a mări
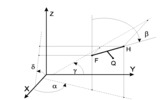
Scheme of reference frame.
Click pentru a mări
scheme of millicatrasys
Click pentru a mări
§153_55536_cut.png
Click pentru a mări
§154_55537_cut.png
Click pentru a mări
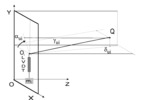
forces and torques
Click pentru a mări
Permanent links
DMG-Lib FaviconDMG-Lib https://www.dmg-lib.org/dmglib/handler?docum=22407009
Europeana FaviconEuropeana  http://www.europeana.eu/portal/record/2020801/dmglib_handler_docum_22407009.html
Data provider
UCAUniv. Cassino  http://webuser.unicas.it/weblarm/larmindex.htm
Administrative information
Time of publication 2003

nach oben sus
×